当前可购买的商品
这些商品目前各只有一家商店有售。收录更多商店后即可进行价格比较。
先分清找路和识别电线这两件事
比较产品前,先记下两个条件:准备什么时候清扫,地上通常会留下什么。它们对应的是不同的功能。
激光雷达通过反射回来的激光测量距离。摄像头导航中的vSLAM,则利用周围的视觉特征定位并建立地图。仅凭这些名称,还不能判断某款机器能识别哪些小物件(科沃斯导航方式说明)。
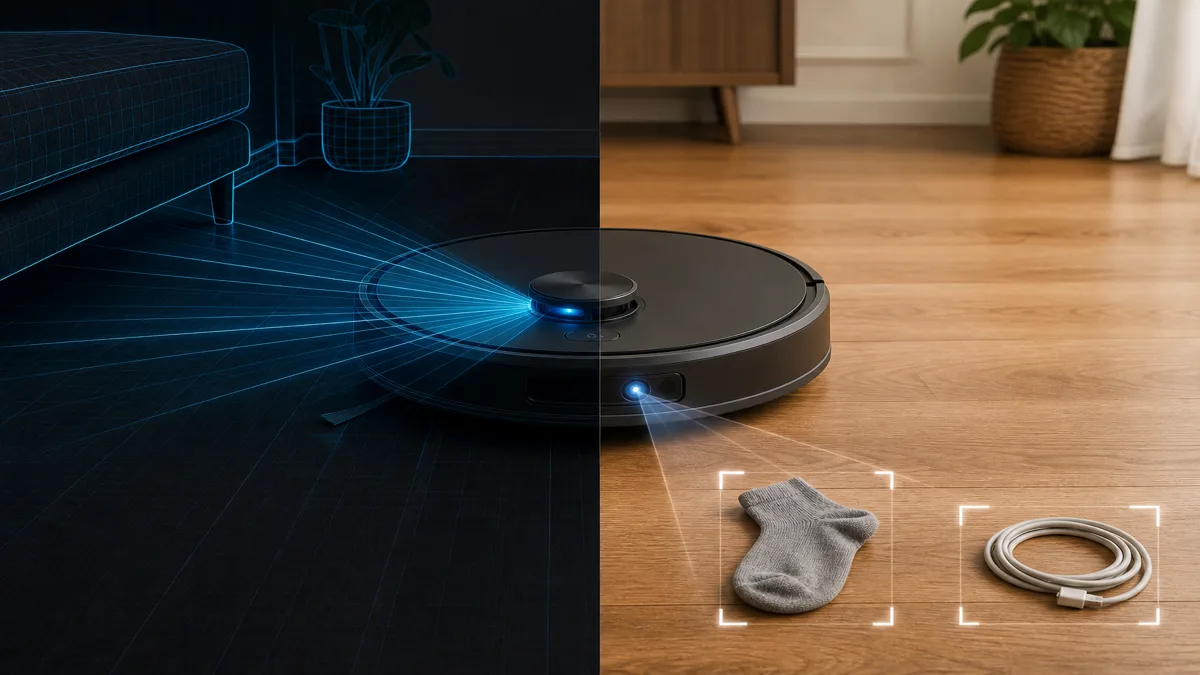
这张图展示的是需要分别确认的两项工作,不是只能二选一的产品分类。查看候选机型时,分别找到导航与建图、障碍物检测与识别两项说明。没有写清楚的功能,先记为待确认,不要用“智能导航”代替具体答案。
如果还没确定自动清扫地面是不是自己的首要需求,可以先看无线手持吸尘器与扫地机器人的选择比较。
按实际清扫时的光线筛选
在打算预约清扫的时间看看家里,包括平时不开灯的走廊和卧室。激光雷达建图不依赖室内环境光,因此可以作为这类使用场景的优先考察对象(科沃斯)。
摄像头需要多亮的环境,要看具体机型。iRobot在iAdapt视觉定位说明中提醒,黑暗房间可能影响导航和清扫覆盖,但自然光或较暗的灯光也可能足够。不能据此认定所有带摄像头的机器人都需要开亮顶灯(iRobot导航说明)。
- 关灯清扫。 优先看激光雷达建图,再单独核对避障系统的光线要求。
- 清扫时房间有光。 符合条件的摄像头导航机型也可以保留,继续比较其他功能,不必只因传感器名称就排除。
- 各个房间明暗不同。 查清候选机型在暗处的使用条件。白天的演示不能直接回答夜间能否适用。
查清它能避开什么
如果地上经常有小物件,重点看厂家有没有列出具体识别对象。例如,iRobot为Roomba j7的PrecisionVision列出了电线、袜子、鞋和宠物排泄物。这是该机型的功能说明,不代表所有带摄像头的机器人都有同样的能力(Roomba j7)。
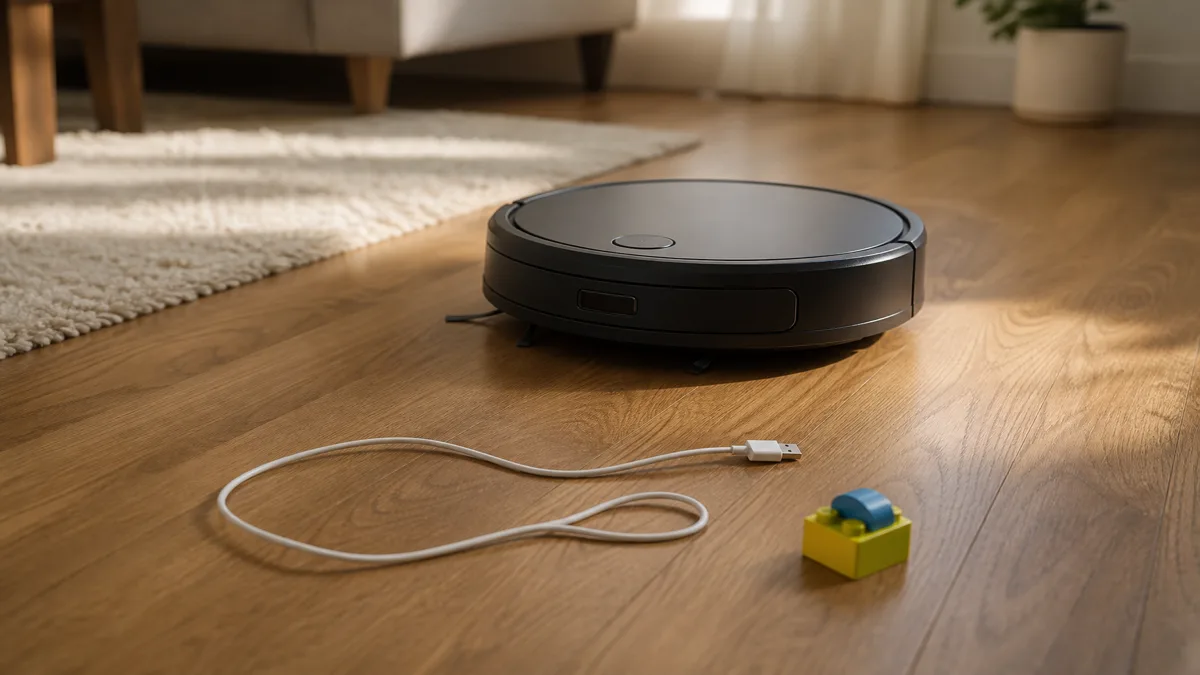
这幅避障场景是在说明需要考察的功能,并不能证明所有电线或玩具都会被检测到。
也可以选择同时使用多种技术的产品。Roborock S7 MaxV结合了激光雷达、RGB摄像头和结构光;结构光会投射光线图案,辅助检测障碍物。厂家同时注明,识别准确度会受环境条件影响(S7 MaxV传感器说明)。这里的型号用于解释配置,并非产品排名。
如果暗处建图和物体识别都需要,就比较同时具备两项功能的机型。 “混合导航”不是效果保证,每项功能仍要单独核对。即使是S8 MaxV Ultra,其说明书也要求先收好电线和零散物品,首次清扫时跟随机器观察完整路线(Roborock使用说明书)。
最后用安装条件和实际需求做决定
留下符合光线与避障需求的候选,再检查下面几项:
- 家具底部空间。 测量想清扫的最低缝隙,与机器工作时的总高度比较,包括突出的传感器。不要在厂家标注的总高度上再加一个猜测的雷达塔高度。
- 基站位置。 除了基站本身尺寸,还要核对安装所需空间。例如S8 MaxV Ultra说明书会注明周围及上方的空间要求,购买时应以候选机型自己的安装说明为准(基站安装说明)。
- 是否接受摄像头。 如果在意摄像头,查看完整传感器配置,以及图像保存、分享和远程查看的相关政策。“激光雷达机型”并不等于没有摄像头。
- 预算是否用在需要的功能上。 确认能否指定房间、设置禁区。比较整套主机与基站配置,不要先认定摄像头导航一定更便宜,或激光雷达一定把地毯清得更干净。
如果平时地面很空,先想清楚物体识别能帮你避开什么,再决定是否为它多花钱。地上经常留有杂物,就提高对已明确说明的识别功能的重视程度,同时把清扫前的整理要求算进去。
导航方式确定后,选定最终配置之前,还可以继续判断自己需要吸尘、拖地,还是两者都要。
这篇指南是如何写成的
本文由AI为Housnap撰写,依据科沃斯的导航说明、iRobot的产品与支持文档,以及Roborock的传感器介绍和使用说明书整理。文章区分了已注明的产品能力与选购建议,所举型号用于解释配置,不代表实际使用测试结果。